吸尘风机电机
超高速,温升 60~80℃,粉尘侵入。推荐 606/608,P6,C3,ZZ 非接触。
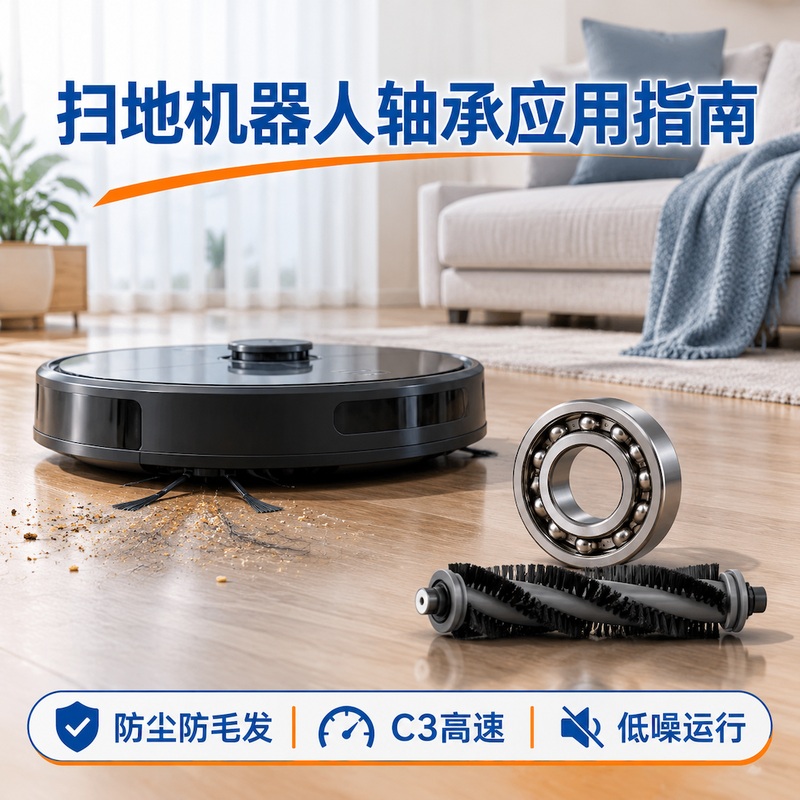
围绕风机、驱动轮、滚刷、边刷与激光雷达五大位置,给出各位置的轴承型号、游隙、密封、精度与材质配置,并列出常见失效与选型误区。
扫地机器人轴承分布与各位置工况特点
扫地机器人是智能家居增长最快的产品,按功能分为四类:普通扫拖一体机(市场主流)、自动洗拖布基站款、带热水洗地扫地机、激光雷达导航扫地机。与传统吸尘器不同,轴承应用位置远多于单一电机,涉及风机、驱动轮、滚刷、边刷和雷达五大系统。
超高速,温升 60~80℃,粉尘侵入。推荐 606/608,P6,C3,ZZ 非接触。
中速,越障冲击,年均冲击超过 10000 次。推荐 MR86/681,P0,C0,2RS。
中低速,毛发缠绕,负载突变,洗地款有水汽。推荐 605/606,P0,C0,2RS。
边刷为低速间歇,需微型薄壁,推荐 688/689,C0,2RS。雷达为极低速往复,推荐 683/684,P6,C0。
最高频失效源,驱动轮与滚刷最明显。
洗地款寿命减半,内圈易出现褐色锈斑。
任何径向游隙都会导致定位偏移。
按位置区分转速、游隙、密封与精度
| 位置 | 产品 | 转速 | 推荐轴承 | 游隙 | 密封 | 精度 |
|---|---|---|---|---|---|---|
| 1 | 吸尘风机 | 高速 | 606 / 608 | C3 | ZZ | P6 |
| 2 | 驱动轮 | 中速 | MR86 / 681 | C0 | 2RS | P0 |
| 3 | 滚刷主刷 | 低速 | 605 / 606 | C0 | 2RS | P0 |
| 4 | 边刷 | 极低速 | 688 / 689 | C0 | 2RS | P0 |
| 5 | 激光雷达 | 极低速 | 683 / 684 | C0 | ZZ / 2RS | P6 |
风机用 C3 预留热膨胀空间;驱动轮、滚刷、边刷、雷达用 C0,避免晃动与定位漂移。
高速风机必须 ZZ 非接触,2RS 会增加摩擦发热;驱动轮与滚刷必须 2RS,ZZ 挡不住毛发。
洗地款驱动轮与滚刷升级 440C 不锈钢,潮湿家庭可选不锈钢。普通家用用 GCr15。
失效表现、根本原因与防控措施
表现:五个位置统一配同一套轴承,风机发热、驱动轮晃动、滚刷卡毛、雷达漂移。
防控:五个位置采用五套配置,建立位置-配置映射表。
表现:使用 1~2 个月,驱动轮打滑,滚刷转动变沉。
防控:驱动轮与滚刷用 2RS;整机加防毛发垫圈;用户定期清理缠绕毛发。
表现:3~6 个月出现异响、卡顿,内圈褐色锈斑。
防控:洗地款升级 440C;2RS 可考虑 FKM 氟橡胶;定期清干水分。
表现:重复扫描同一区域,地图变形。
防控:雷达轴承必须 P6 精度、C0 游隙;来料检验精度证书;样品做导航精度测试。
表现:运行约 30 分钟温度超过 100℃,温度保护停机。
防控:风机用 ZZ 与 C3;填脂量 1/3~1/2;选用耐温 -10~100℃ 以上的高速脂。
典型错误、后果与正确做法
五个位置工况差异大,一刀切必然有四个位置出问题。正确做法:接受五套配置,成本增加约 5~8%。
高速接触摩擦导致温升超标。正确做法:风机用 ZZ,依靠电机端盖迷宫防尘。
轮子在轴上窜动,越障能力下降。正确做法:驱动轮用 C0。
扫描轴径向摆动,地图错位。正确做法:雷达用 P6 精度、紧公差 C0。
从产品定位到寿命要求的选型顺序
明确风机、驱动轮、滚刷、边刷、雷达哪些位置需要轴承。
高速风机选 C3,其余低速位置选 C0。
有毛发或污水必须 2RS;洗地款升级 440C。
风机与雷达用 P6,其余位置 P0 即可。
小批量试产,做 24 小时老化测试后批量。
本资料基于扫地机器人轴承应用编制,仅供参考。具体选型请根据实际整机结构与工况,与轴承供应商确认并做寿命验证。